
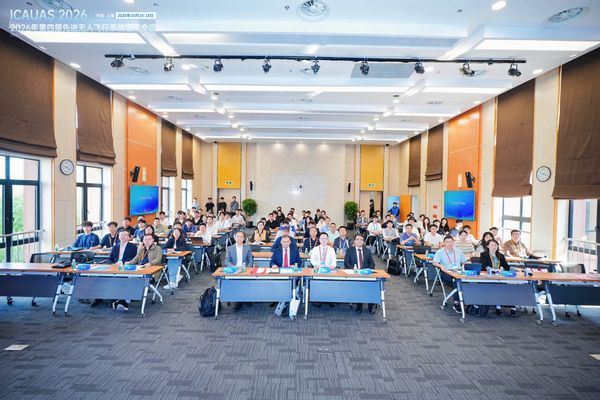
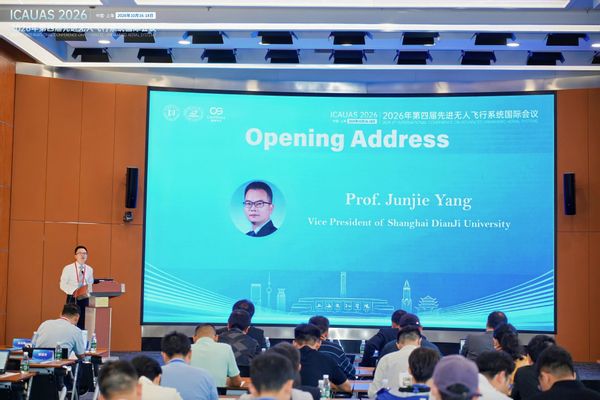
大会开幕式环节,上海电机学院副校长杨俊杰、大会主席华中科技大学李仁府教授先后致辞。杨俊杰对到场的专家学者、青年科研人员表示热烈欢迎,并向共同承办单位、各协办单位以及技术支撑单位对大会的支持表示感谢。他介绍,学校近年来持续推进航空航天、自动化、人工智能等多学科交叉融合,并坚持基础研究与成果转化并重,主动对接低空经济等国家重大战略需求。他希望以本次会议为契机搭建高水平国际学术交流平台,期待与会学者分享原创科研成果。开幕式由上海电机学院空天信息科学与技术学院主持工作副院长陈志敏教授主持。
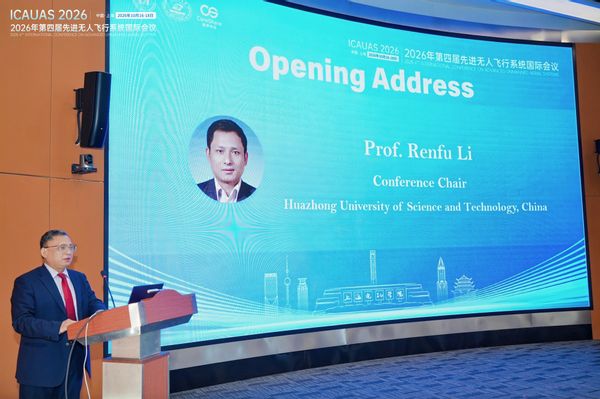
李仁府教授在致辞中向海内外知名学者和研究人员致以热烈欢迎,对承办单位、各核心组织单位及全体会务工作人员的辛勤付出表示诚挚感谢。他指出,本次会议聚焦探讨先进无人机系统的最新进展,期待与参会人员在思想对话中催生新知识、激发新创意。
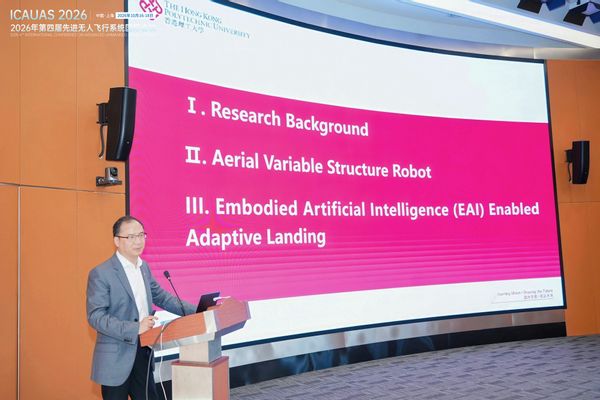
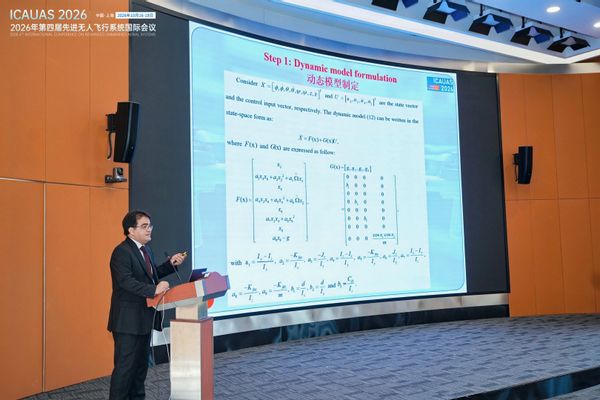
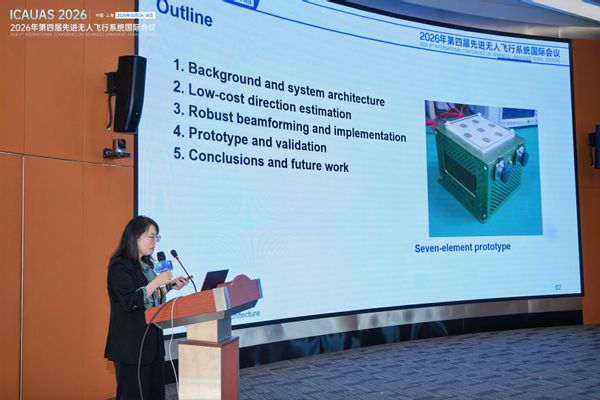
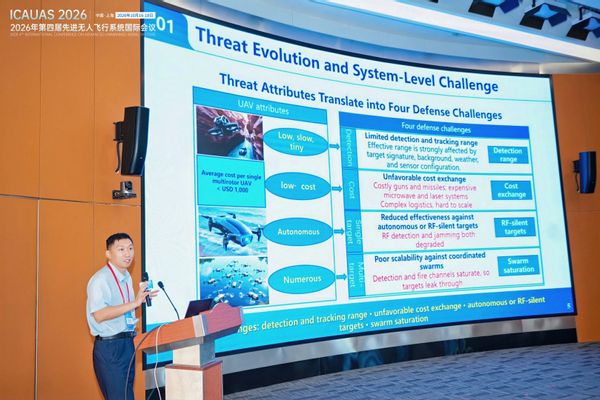
主旨报告环节由李仁府教授主持,四位国内外知名学者依次作报告。香港理工大学张丹院士以《Research on Embodied Intelligence for Multimodal Aerial Manipulation Robots》为题,针对海上平台受波浪作用持续摇晃、旋翼无人机着舰难度大的问题,提出基于广义并联机构的双模式空中变结构机器人设计与优化框架。马来西亚双威大学、中国台湾云林科技大学莫萨利(Mo,Sa-Li)教授则聚焦《Finite Time Control of Unmanned Aerial Systems》,针对参数不确定、执行器故障和外部干扰条件下四旋翼平台,开发了一种自适应容错控制框架。我校空天信息科学与技术学院陈志敏教授以《Low-Cost Anti-Jamming Technologies for UAVs》为题,提出一种期望信号去除方法。清华大学王亮教授则以《UAV-on-UAV Interception: Technical Route and Open Challenges of Multi-Modal Countermeasures》为题,重点聚焦“以无人机对抗无人机”主动对抗新范式的核心技术。报告结束后,大会分别邀请上海电机学院副校长杨俊杰、上海电机学院人工智能与数据科学学院主持工作副院长黎明、大会主席李仁府教授为报告人颁发荣誉证书。
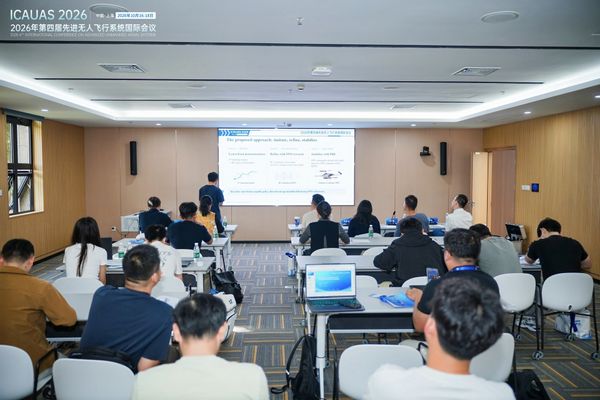
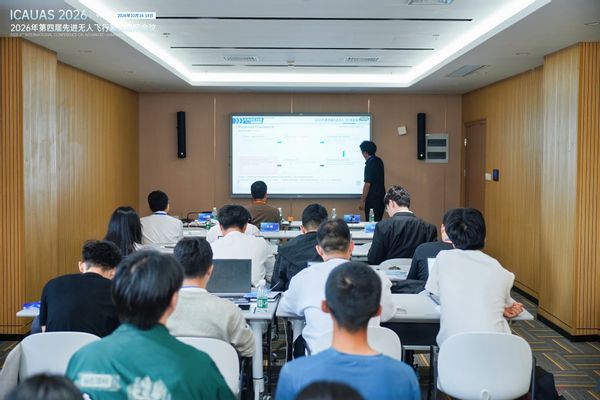
当日下午,大会设置三个平行分会场,涵盖低空飞行器设计与优化,无人飞行系统的建模、优化与控制,先进制导导航与控制,无人系统智能感知与环境理解,低空高速智能无人飞行系统感知、制导与物理反制技术,无人集群系统任务规划与协同控制,无人机陆空异类目标智能感知与敏捷跟踪,无人系统具身认知与集群协同决策控制等方向。
大会颁奖仪式暨闭幕式在图书馆会议室112举行。陈志敏教授、李仁府教授分别为获奖代表颁奖。
作为本次大会的主办单位,我校空天信息科学与技术学院依托学校的多学科交叉优势,统筹会务组织、学术安排、专家对接等各项工作,为会议顺利举办提供了有力保障。会议的成功举办,不仅为国内外无人飞行系统领域专家学者搭建了高水平的学术交流与科研合作平台,也为我校师生提供了对接学术前沿、拓展国际合作的宝贵机会,将进一步提升学校在智能无人系统领域的学术影响力和人才培养质量,为服务低空经济国家战略贡献智慧和力量。(供稿:空天信息科学与技术学院)